

Dans les systèmes d'automatisation modernes, les ingénieurs doivent souvent partager le signal d'un seul encodeur avec plusieurs automates, IHM ou contrôleurs de mouvement. Qu'il s'agisse de redondance, de surveillance ou de contrôle synchronisé, la question reste la même : comment répartir un signal d'encodeur en toute sécurité sans perdre en précision ni endommager les appareils.
Cet article explique les risques électriques d'un câblage direct, les principes d'une distribution de signal appropriée et un exemple concret montrant comment un module de distribution d'impulsions d'encodeur assure un retour précis dans des environnements multi-contrôleurs.
Le risque de répartir directement les lignes d'encodeur
À première vue, répartir une sortie d'encodeur vers deux appareils semble simple — il suffit de raccorder les deux contrôleurs en parallèle avec un câble en Y. Cependant, ce raccourci conduit souvent à une distorsion de signal imprévisible et des lectures incohérentes. Trois problèmes principaux se produisent :
- Chute de tension :
Chaque charge supplémentaire consomme du courant sur la sortie de l'encodeur. Lorsque plusieurs entrées partagent la même ligne, l'amplitude du signal chute en dessous du seuil de détection, en particulier pour les encodeurs TTL ou 5 V. Certains contrôleurs peuvent enregistrer les impulsions de manière incorrecte, tandis que d'autres les manquent totalement. - Réflexion de signal :
Les lignes d'encodeur transportent des ondes carrées haute fréquence. Lorsque l'adaptation d'impédance est médiocre, des réflexions se produisent le long du câble, déformant les fronts d'impulsion. Ce problème est particulièrement critique dans les liaisons longue distance et peut entraîner des déclenchements intempestifs ou un double comptage des impulsions. - Désynchronisation temporelle :
Des longueurs de câble différentes introduisent un retard. Même quelques microsecondes d'écart entre les appareils peuvent provoquer des erreurs de phase sur les voies AB. Lorsqu'un automate calcule la rotation ou la vitesse à partir de signaux désalignés, l'ensemble du système de contrôle de mouvement devient instable.

En bref, répartir directement les lignes d'encodeur est dangereux. Cela compromet à la fois la fiabilité et la précision. De nombreux ingénieurs ont essayé la méthode simple du câble en Y, mais elle entraîne fréquemment dérive, gigue et retour de position instable — en particulier avec les encodeurs à sortie de signal différentiel (RS422) fonctionnant à des fréquences d'impulsion élevées.
Méthode appropriée – Utiliser un module de distribution d'impulsions d'encodeur
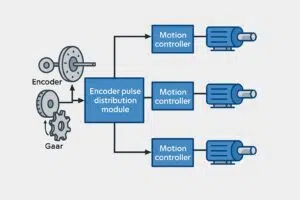
La méthode correcte et fiable pour répartir les signaux d'encodeur consiste à utiliser un distributeur d'impulsions d'encodeur, également appelé répartiteur ABZ ou module de distribution d'impulsions.
Cet appareil agit comme un tampon et un amplificateur de signal. Il reçoit l'entrée ABZ de l'encodeur, la régénère en interne via des pilotes différentiels isolés et émet plusieurs sorties synchronisées. Chaque sortie est propre, forte et électriquement isolée des autres.
Principaux avantages de l'utilisation d'un répartiteur d'impulsions ABZ :
- Sortie à pilote différentiel : Les répartiteurs d'impulsions de qualité émettent les signaux ABZ au format différentiel (par ex. RS422). Cela maximise l'immunité au bruit et garantit que la forme d'onde d'origine est conservée sur plusieurs sorties. La signalisation différentielle RS422 est particulièrement efficace pour rejeter le bruit de mode commun dans les environnements industriels.
- Tamponnage du signal : Le module régénère et amplifie activement les impulsions de l'encodeur, de sorte que chaque sortie (vers chaque automate ou contrôleur) reçoit un signal propre et de pleine amplitude, quelle que soit la longueur du câble ou la charge de l'appareil.
- Normes de sortie flexibles : Les modules avancés prennent généralement en charge les niveaux RS422 et TTL, ce qui vous permet d'adapter la distribution aux différentes exigences d'entrée.
En isolant les sorties et en tamponnant les impulsions, un répartiteur d'impulsions contourne les chutes de tension, les réflexions et les incompatibilités d'entrée. Vous pouvez prendre en charge en toute sécurité plusieurs automates, contrôleurs de mouvement ou postes de surveillance — tous recevant un retour précis et fiable.
Référence : EJ-XABZ
- Entrée : Différentielle A+, A–, B+, B–, Z+, Z–
- Voies de sortie : 2 sorties différentielles RS422 indépendantes
- Tension compatible : 5–24 V DC
- Type de signal : Impulsions d'encodeur incrémental ABZ
- Fréquence max. : 300 kHz
- Isolation : Isolation optoélectronique par voie
- Montage : Rail DIN 35 mm
Ce modèle est idéal pour les applications où un seul encodeur doit partager son signal avec deux automates ou appareils de contrôle sans perdre la synchronisation.
Exemple de câblage : Un encodeur → Deux automates
Le câblage d'un codeur vers deux automates programmables à l'aide d'un distributeur d'impulsions se présente comme suit :

Schéma :
- Codeur A/B/Z → Bornes d'entrée du distributeur d'impulsions
- Sortie CH1 → Entrée codeur de l'automate n°1 (A1/B1/Z1)
- Sortie CH2 → Entrée codeur de l'automate n°2 (A2/B2/Z2)
Normes de signal prises en charge :
- RS422 différentiel (A+, A–, B+, B–, Z+, Z–)
- TTL ou HTL asymétrique
- Collecteur ouvert (avec résistances de tirage)
Chaque sortie est pilotée par un pilote de ligne RS422 indépendant, garantissant une amplitude et une synchronisation constantes sur toutes les voies. Chaque ligne étant activement régénérée, il n'y a ni diaphonie ni dégradation de l'intégrité de la forme d'onde.
Exemple d'application – Double retour dans le contrôle de convoyeur
Prenons l'exemple d'un système de convoyeur automatisé nécessitant à la fois un retour de vitesse pour la régulation du moteur et un retour de longueur pour la découpe ou l'étiquetage. Un seul codeur incrémental monté sur l'arbre du convoyeur peut facilement fournir les deux signaux s'il est distribué correctement.
En installant un distributeur d'impulsions ABZ, les sorties A/B/Z du codeur sont réparties en toute sécurité :
- La première sortie alimente l'automate principal, qui contrôle la vitesse et l'accélération du moteur.
- La seconde sortie se connecte à un contrôleur secondaire, chargé de mesurer la longueur du produit ou de déclencher les processus en aval.
Les deux contrôleurs reçoivent des impulsions identiques et synchronisées — même à haute fréquence — garantissant une coordination précise entre le mouvement et la mesure.
Si vous prévoyez des liaisons plus longues ou l'ajout d'appareils, consultez notre Guide de câblage des codeurs longue distance pour des conseils sur la minimisation des pertes de signal et des interférences.
FAQ
R1 : Non. La répartition directe des lignes de codeur provoque une chute de tension, une réflexion du signal et un décalage temporel. Utilisez toujours un module de distribution d'impulsions pour une connexion sûre.
R2 : Un répartiteur ABZ distribue en toute sécurité les impulsions A, B et Z d'un codeur vers plusieurs appareils avec des sorties RS422 différentielles isolées et synchronisées.
R3 : Il met en mémoire tampon et régénère les impulsions du codeur via des pilotes de ligne, maintenant le niveau de tension, la précision temporelle et l'immunité au bruit sur toutes les voies de sortie.
R4 : La plupart des modules prennent en charge les sorties RS422 différentielles, TTL et HTL, garantissant la compatibilité avec les automates industriels, les contrôleurs de mouvement et les systèmes d'acquisition de données.
R5 : La sortie différentielle RS422 résiste au bruit, garantit des ondes carrées propres et permet une transmission longue distance sans interférence ni distorsion de phase.
R6 : Il fournit des sorties de codeur isolées et synchronisées pour le câblage multi-automates, prévient les réflexions, simplifie la maintenance et assure un contrôle de retour industriel stable.
Appel à l'action
Besoin de connecter un codeur à plusieurs automates en toute sécurité ?
Découvrez Modules de distribution d'impulsions d'encodeur AOSI – des répartiteurs ABZ professionnels prenant en charge les sorties RS422, TTL et différentielles pour une intégration multi-automates fiable.