로봇, CNC 기계 및 포장 라인과 같은 고성능 자동화 시스템에서는 여러 서보 축을 동기화하는 것이 중요합니다. 모터 간의 1밀리초 미만의 지연도 진동, 정렬 불량 또는 제품 결함을 초래할 수 있습니다.
해결책은 정밀한 모션 제어를 위한 엔코더 펄스 분배 에 있습니다. 즉, 각 축이 동일한 위상 정렬 피드백 신호를 수신하도록 보장하는 것입니다. 이 글에서는 엔코더 펄스 모듈이 동기화를 유지하고 드리프트를 방지하며 복잡한 다축 시스템을 단순화하는 방법을 살펴봅니다.
다축 동기화의 의미
다축 동기화 는 두 개 이상의 서보 모터가 완벽한 타이밍으로 함께 움직이도록 조정하는 과정을 의미합니다. 각 모터는 엔코더 피드백 펄스 (A, B 및 Z 채널)에 의존하여 위치, 속도 및 회전 방향을 결정합니다.
동기화된 시스템에서는 모든 축이 동일한 펄스 시퀀스를 참조해야 합니다. 예를 들어, CNC 밀링 머신에서 한 축은 절삭하고 다른 축은 재료를 공급할 수 있으며, 두 축 모두 일관된 경로 정확성을 보장하기 위해 단일 마스터 엔코더 신호에 고정되어야 합니다.
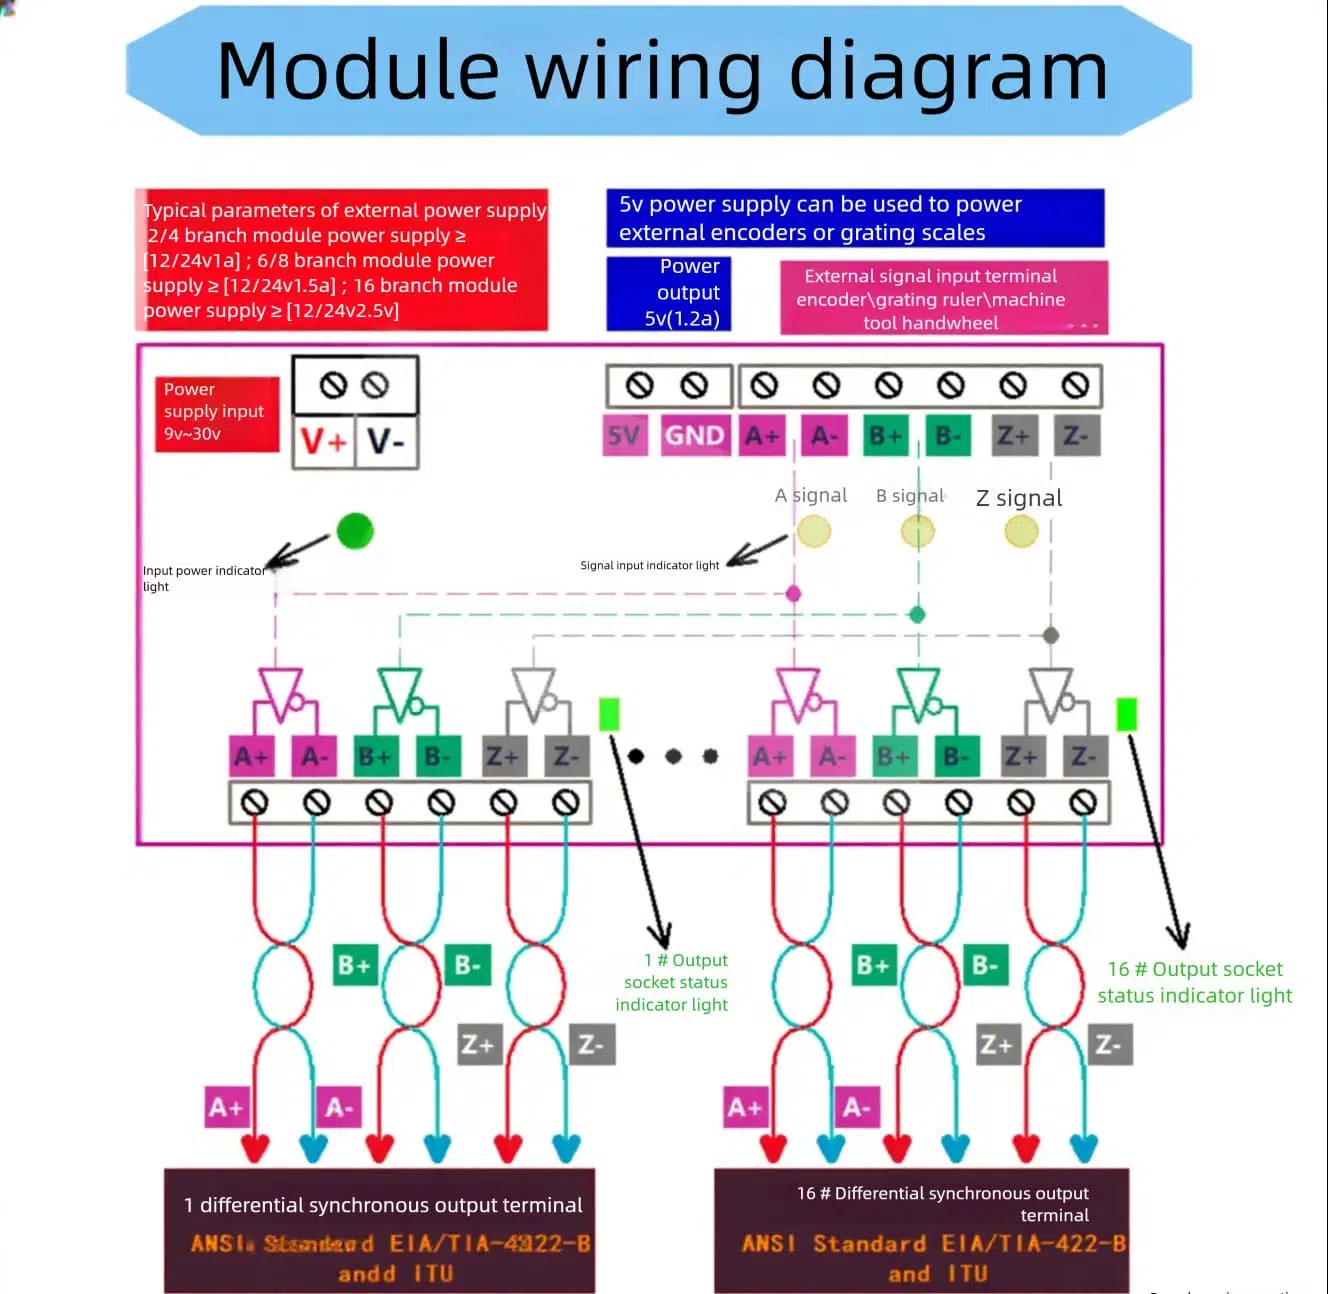
균일한 타이밍이 없으면 서보 컨트롤러는 약간 오프셋된 신호를 수신하여 속도와 위치에 누적 오류를 발생시킵니다. 몇 마이크로초의 지연만으로도 두 로봇 팔이 위상이 어긋나게 움직이거나 CNC 절삭의 형상을 왜곡할 수 있습니다.
적절한 펄스 분배가 없을 때의 과제
엔코더 신호가 드라이브 또는 PLC 간에 잘못 공유되면 여러 문제가 발생합니다:
| 문제 | 설명 | 영향 |
| 위상 드리프트 | 다른 축에 전달되는 펄스 간에 타이밍 이동이 발생합니다. | 축이 동기화되지 않아 기계적 오류 발생 |
| 시간 지연 | 케이블 길이와 버퍼링의 불균형으로 일부 축이 지연됩니다. | 불규칙한 움직임, 진동 및 정밀도 손실 |
| 신호 저하 | 노이즈와 전압 강하가 펄스를 왜곡하며, 특히 긴 배선에서 두드러집니다. | 펄스 누락 및 피드백 오류 |
| 일관성 없는 움직임 | 신호 불일치로 축이 비동기적으로 움직여 제품 품질에 영향 | 유지보수 및 다운타임 증가 |
이러한 영향은 일관성 없는 움직임, 서보 채터링 소음 또는 엔코더 오류를 초래합니다.
→ 이러한 타이밍 문제는 종종 PLC 시스템에서 불안정한 엔코더 신호와 함께 나타나며, 이는 배선과 접지가 피드백 정확성에 어떻게 영향을 미치는지 자세히 설명합니다.
요약하자면, 엔코더 라인을 여러 장치에 직접 분배하려는 시도는 정밀도와 신뢰성을 저하시켜 모션 제어 시스템이 요구하는 것과 반대됩니다.
펄스 모듈이 신호를 동기화하는 방법
엔코더 펄스 분배 모듈 은 다음과 같은 기능을 제공하여 이러한 문제를 해결합니다:
- 동일 길이 출력: 모든 출력 채널이 동일한 전기적 길이의 펄스를 전달하여 타이밍 불일치를 제거합니다.
- 절연: 출력이 전기적으로 절연되어 노이즈와 접지 루프 간섭이 축 간에 확산되는 것을 방지합니다.
- 위상 매칭: 모든 출력의 신호 위상이 신중하게 매칭되어 동기 펄스 전달을 보장합니다.
- 버퍼링된 신호: 능동 증폭이 펄스를 재생성하고 강화하여 장치 간 일관된 신호 품질을 제공합니다.
이러한 정밀하고 절연된 펄스 전달을 통해 시스템의 각 서보 피드백 모듈이 동일한 타이밍 참조로 작동할 수 있습니다.
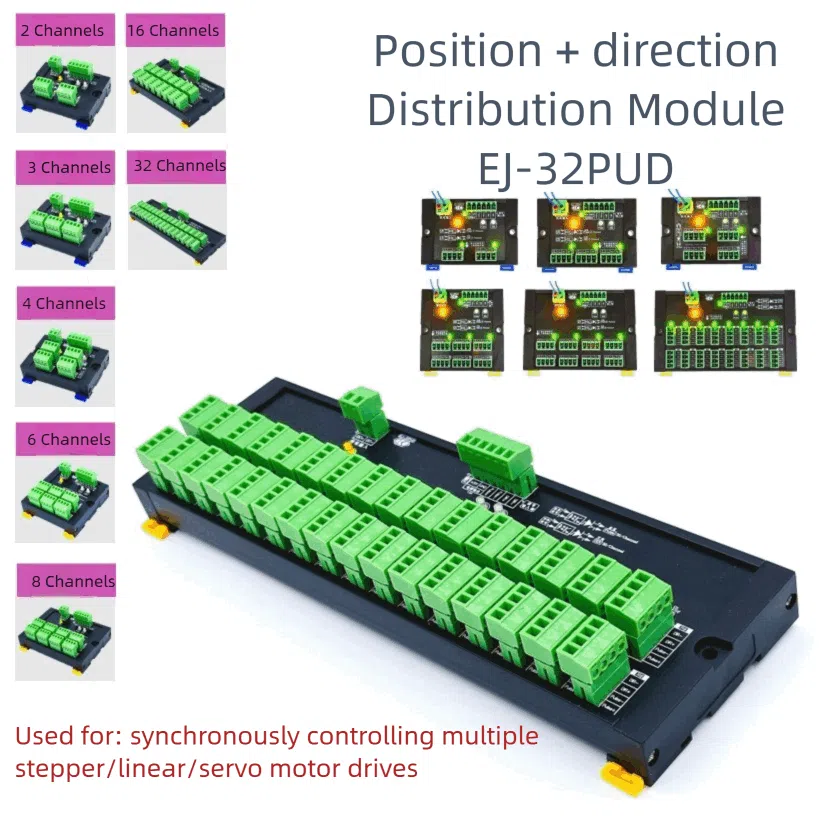
다축 엔코더 모듈
- 모델 번호: EJ-XPUD
- 8개의 동일 위상 출력
- 광절연 차동 채널
- 로봇 및 CNC 동기화에 이상적
- RS422 및 TTL 신호 표준 지원
- LED 표시등이 있는 DIN 레일 장착
이 모듈은 여러 서보 드라이브 또는 PLC에 걸쳐 동기화되고 노이즈 없는 엔코더 피드백을 보장하여 타이밍이 중요한 복잡한 자동화 시스템에 이상적입니다.
산업 사례 – 로봇 및 CNC
- 로봇 팔 동기화
로봇 애플리케이션에서는 여러 서보 관절이 부드러운 움직임을 위해 조화롭게 움직여야 합니다. 두 개 이상의 팔이 참조용으로 하나의 마스터 엔코더를 공유할 때 케이블 지연이나 노이즈의 차이로 인해 약간의 타이밍 오류가 발생하여 기계적 진동을 초래할 수 있습니다.
엔코더 펄스 분배 모듈을 설치하면 모든 서보 앰프가 동일한 위상의 A/B/Z 펄스를 수신할 수 있습니다. 이는 속도 제어를 안정화하고 더 부드럽고 조화로운 움직임을 구현합니다. 이는 로봇 조립, 용접 또는 팔레타이징에 매우 중요합니다. - CNC 공작기계 제어
CNC 라우터와 밀링 머신은 종종 선형 및 회전 축을 동시에 조정합니다. 예를 들어, 원호 보간 중에는 X축과 Y축이 완벽한 호를 생성하기 위해 엄격한 타이밍 관계를 유지해야 합니다.
적절한 동기화가 없으면 공구 경로가 벗어나 표면 결함이 발생합니다. 펄스 모듈을 통해 엔코더 피드백을 분배하면 모든 축이 마스터 엔코더 또는 스핀들 엔코더와 동일한 위상 기준을 유지하여 서브마이크론 정밀도를 달성합니다. - 포장 및 인쇄 시스템
웹 핸들링, 필름 포장 또는 인쇄 라인에서 여러 롤러나 커터는 장력과 레지스터 마크를 유지하기 위해 동기화된 피드백에 의존합니다. 펄스 분배 모듈은 공정의 모든 모터에 걸쳐 안정적이고 위상이 일치하는 제어를 보장합니다.
이점 – 정밀도 및 유지보수
모션 제어를 위한 엔코더 펄스 분배의 도입은 여러 가지 주요 이점을 제공합니다:
✔️더 높은 정밀도
동일 위상 출력은 모든 서보 축을 완벽하게 동기화합니다. 각 드라이브가 동일한 펄스를 수신하여 더 부드러운 움직임과 향상된 CNC 절삭 또는 로봇 정밀도를 보장합니다.
✔️신뢰할 수 있는 피드백
절연된 차동 출력은 노이즈와 신호 간섭을 방지하여 복잡한 다축 환경에서 안정적인 서보 피드백을 유지합니다.
✔️간편한 유지보수
각 채널에는 빠른 신호 확인을 위한 LED 상태 표시기가 있습니다. 기술자는 복잡한 테스트 없이 즉시 문제를 식별할 수 있습니다.
✔️모듈식 확장
새로운 축을 지원하기 위해 모듈을 쉽게 추가할 수 있어 시스템 배선을 일관되게 유지하고 통합 시간을 단축합니다.
✔️더 긴 수명
버퍼링되고 절연된 신호는 엔코더와 드라이브의 부하를 줄여 장비 수명을 연장하고 유지보수 비용을 절감합니다.
자주 묻는 질문
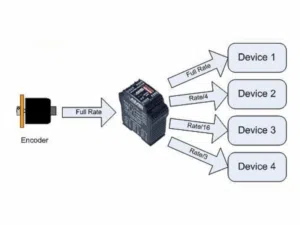
A1: 하나의 엔코더의 ABZ 펄스를 여러 서보 드라이브에 균등하게 분배하여 부드럽고 정확한 다축 모션을 위한 위상 동기화된 피드백을 보장합니다.
A2: 엔코더 신호를 재생성하고 절연하여 동일 위상의 RS422 출력으로 변환함으로써 연결된 모든 서보 또는 CNC 컨트롤러에 동일한 타이밍 펄스를 제공합니다.
A3: 예. 하나의 마스터 엔코더가 펄스 분배 모듈을 통해 여러 서보 드라이브 또는 PLC를 구동하여 동일한 타이밍과 일관된 피드백을 유지할 수 있습니다.
A4: 절연은 드라이브 간의 전기적 노이즈와 접지 루프를 방지하여 신호 신뢰성, 공구 경로 정확도 및 전반적인 기계 안정성을 향상시킵니다.
A5: LED 신호 표시기와 모듈식 출력을 포함하여 진단이 용이하고 엔지니어가 재배선 없이 축을 확장하거나 교체할 수 있습니다.
A6: 엔코더 펄스 분배 모듈은 다음에서 직접 구매할 수 있습니다 AOSI 전자 또는 공인 대리점에서 구매할 수 있습니다. EJ-XPUD와 같은 모델은 다축 서보 및 CNC 동기화를 지원합니다.
결론
오늘날의 고속 자동화 시스템에서 정밀도는 타이밍에 달려 있습니다. 엔코더 펄스 분배 모듈 는 각 서보 축이 깨끗하고 동기화된 피드백을 수신하도록 보장하여 로봇, CNC 및 포장 시스템이 완벽한 조화를 이루며 작동할 수 있게 합니다.
차동 신호 전송, 광학 절연 및 동일 위상 설계를 결합하여 이러한 모듈은 위상 드리프트와 불안정성의 근본 원인을 제거하여 모든 축이 하나처럼 움직이도록 보장합니다.